 PTH Market

معرفی موتور گیربکس PTH-MG102
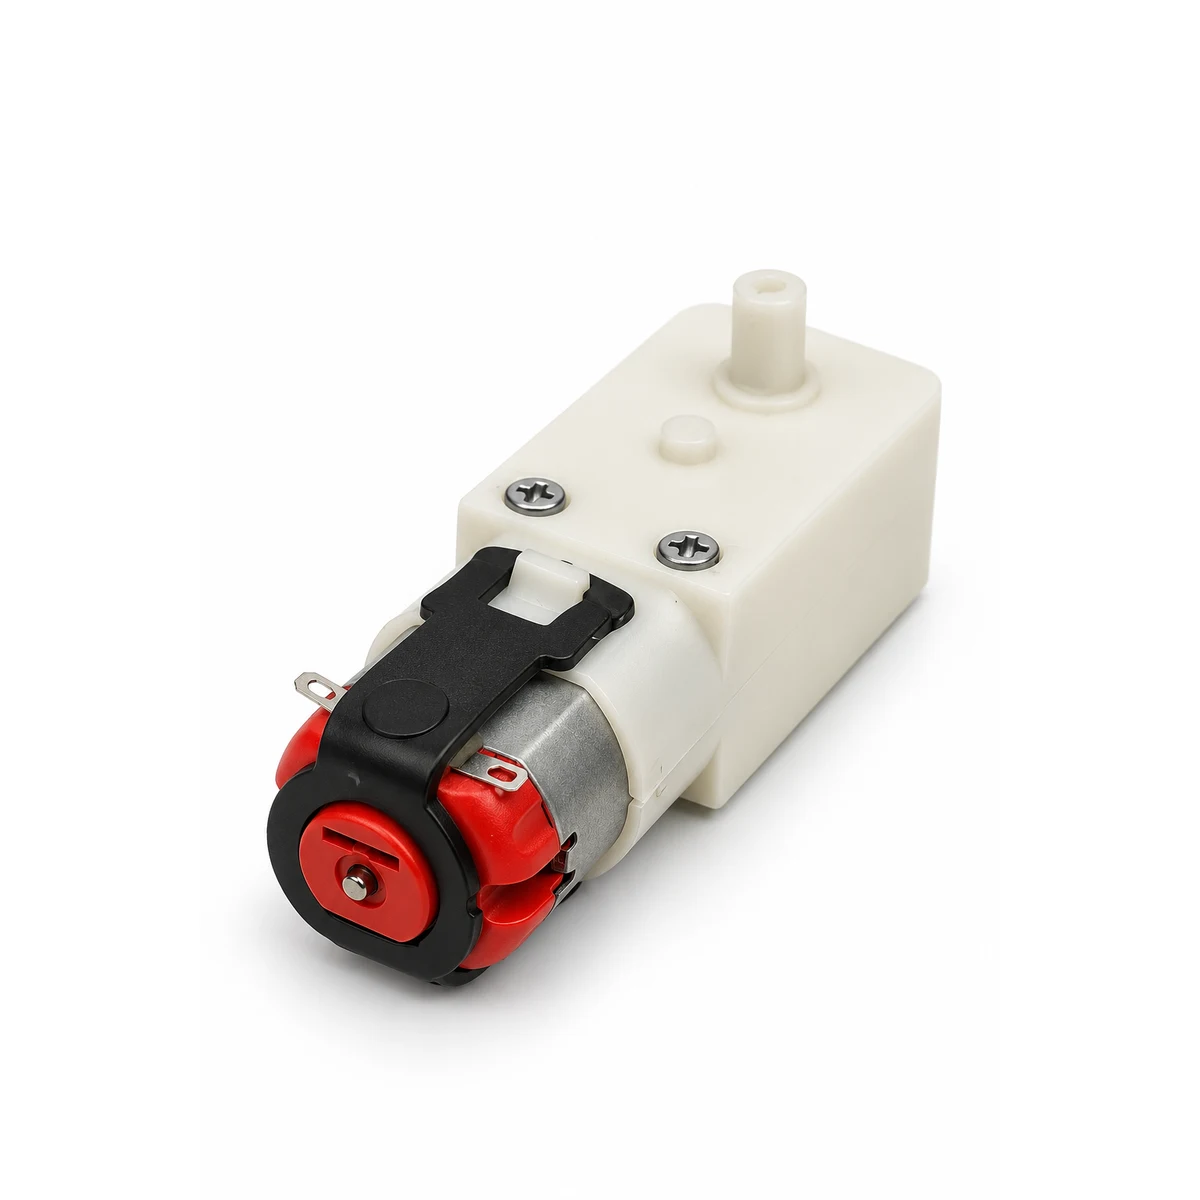
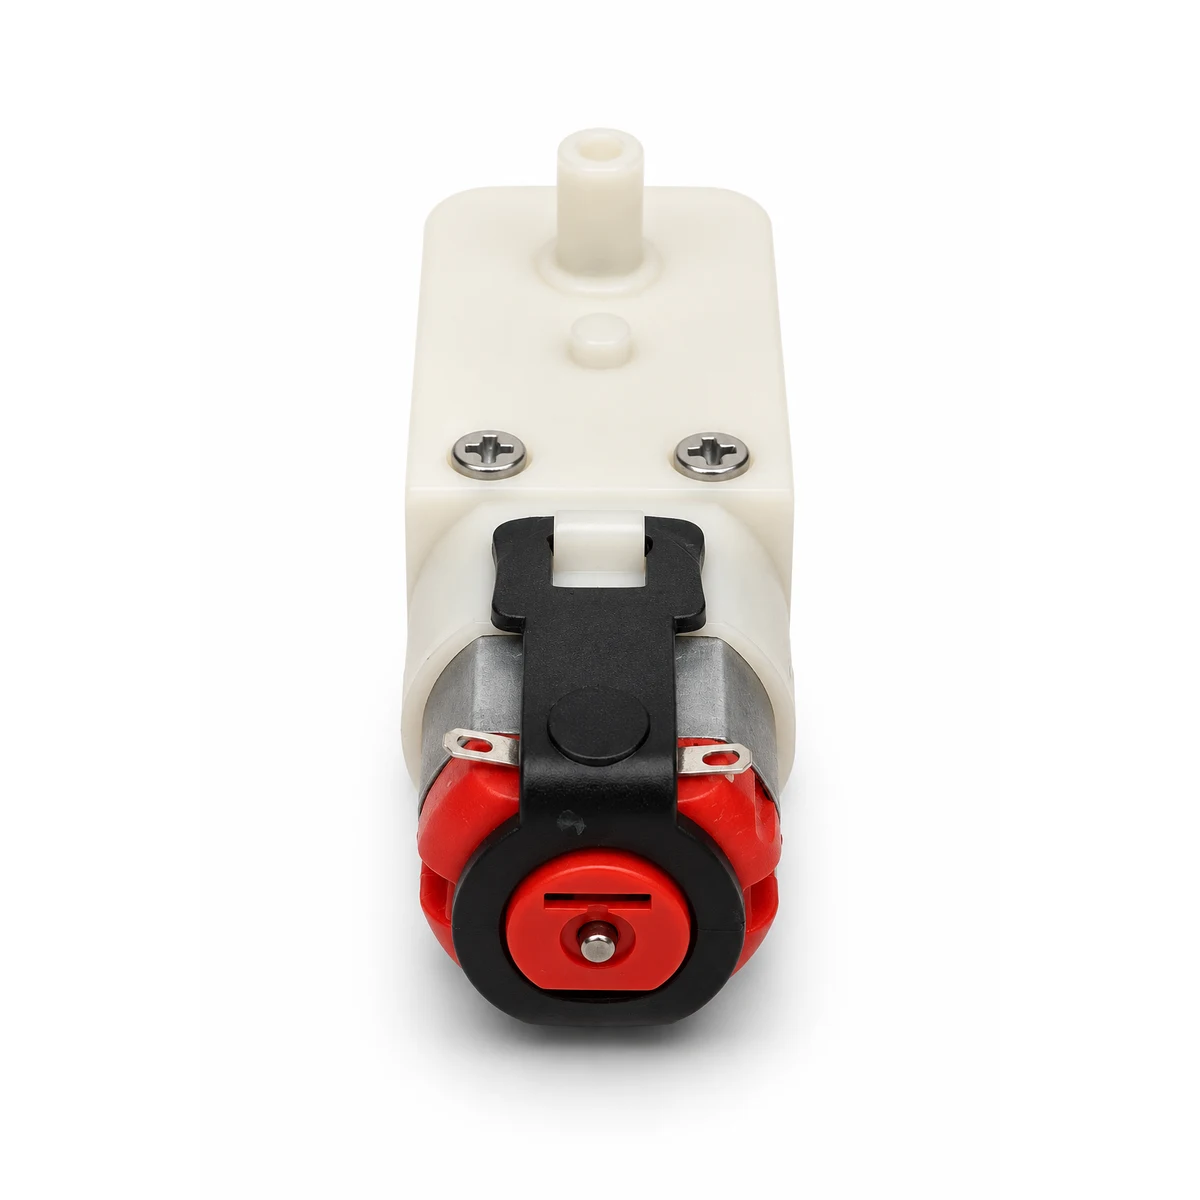
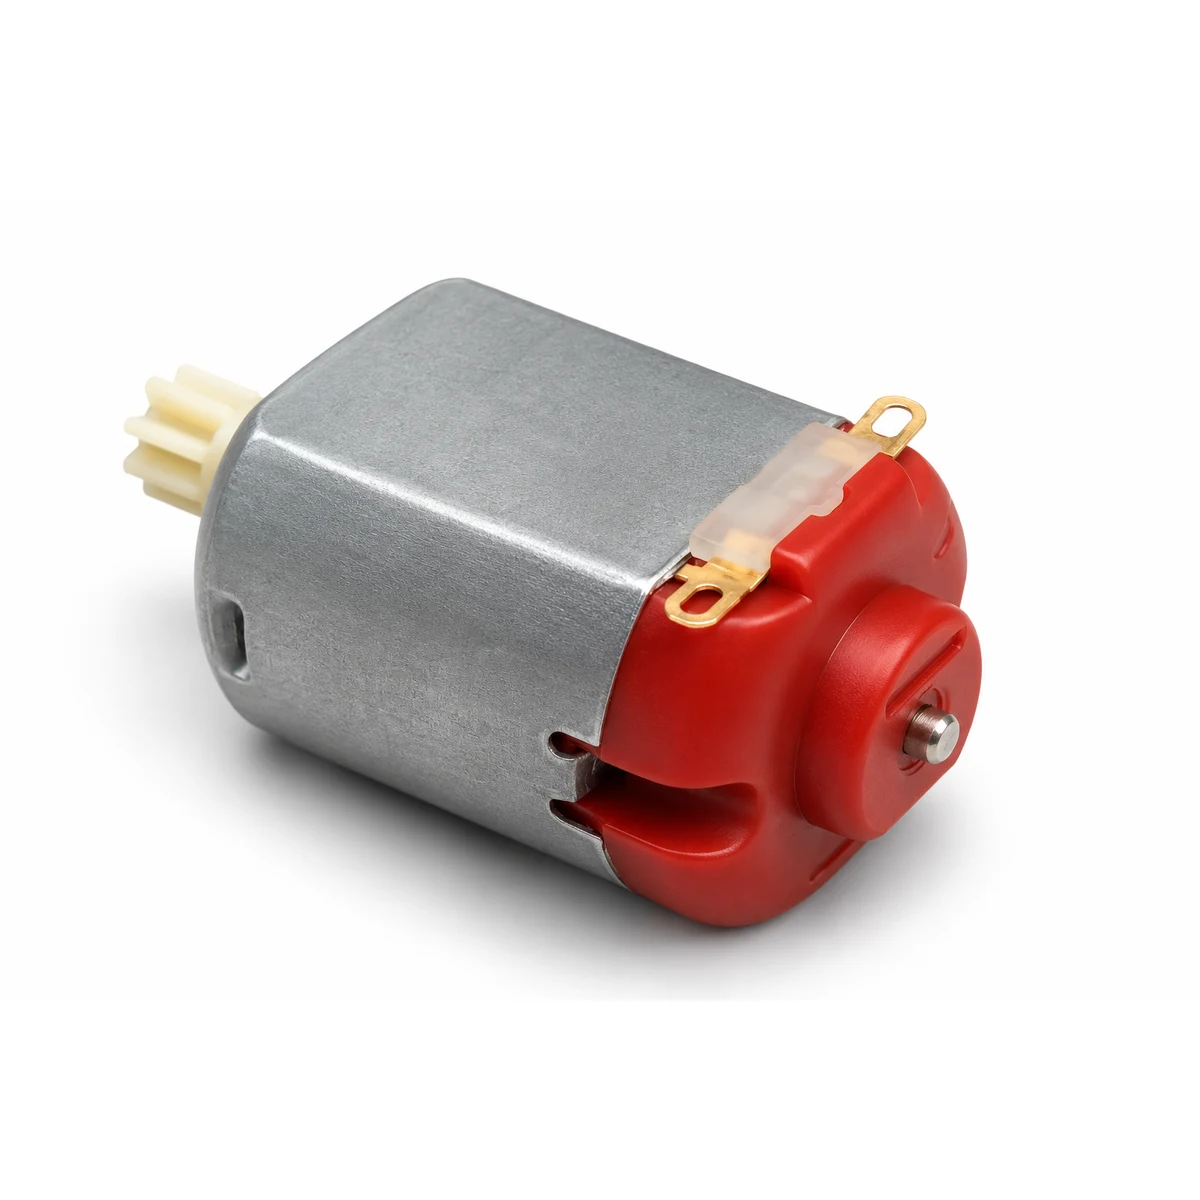
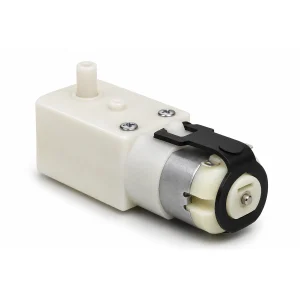
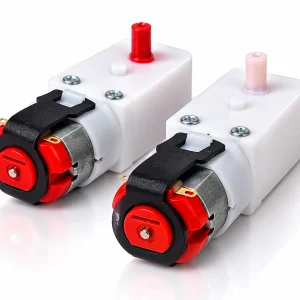
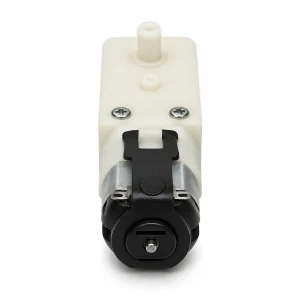
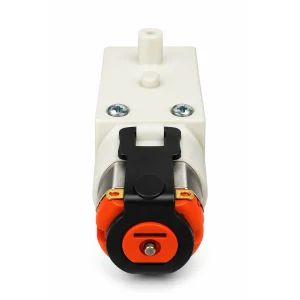
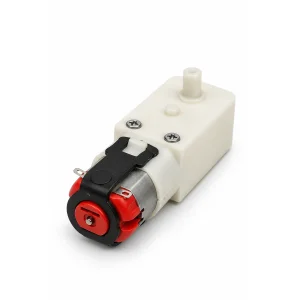
موتور گیربکس دو محور 3 تا 6 ولت PTH-MG102 برای ایجاد حرکت در رباتهای آموزشی، خودروهای رباتیک و مکانیزمهای کوچک طراحی شده است. این مجموعه، موتور جریان مستقیم را با یک گیربکس چرخدندهای کاهنده ترکیب میکند تا سرعت محور خروجی کاهش یابد و گشتاور نسبت به محور موتور بدون گیربکس افزایش پیدا کند.
محدوده کاری 3 تا 6 ولت DC و دو محور متصل به گیربکس مشترک، امکان استفاده از قطعات مکانیکی سازگار در دو سمت مجموعه را فراهم میکنند. این محصول با وضعیت نو عرضه میشود؛ PTH-MG102 کد کالای فروشگاهی آن است.
سرعت خروجی در ولتاژهای 3 و 6 ولت
موتور PTH-MG102 در ولتاژ 3 ولت حدود 87 دور در دقیقه و در 6 ولت حدود 180 دور در دقیقه سرعت دارد. این دو مقدار، نقاط کاری یک موتور هستند و گزینههای جداگانه برای خرید محسوب نمیشوند.
| ولتاژ تغذیه | سرعت تقریبی محور خروجی |
|---|---|
| 3 ولت DC | 87 دور در دقیقه (RPM) |
| 6 ولت DC | 180 دور در دقیقه (RPM) |
برای حرکت آرامتر میتوان از ولتاژ پایینتر در محدوده مجاز استفاده کرد. سرعت واقعی به بار مکانیکی، اصطکاک، منبع تغذیه و شرایط نصب وابسته است؛ اعداد بالا سرعت ثابت در تمام شرایط را تضمین نمیکنند.
دو محور خروجی با گیربکس مشترک
دو محور خروجی این موتور به یک مجموعه گیربکس متصلاند و مستقل از یکدیگر کنترل نمیشوند. در طراحی سازه، سازگاری اتصال چرخ، کوپلینگ یا قطعه مکانیکی با محور را بررسی کنید و بار واردشده به گیربکس را متناسب با کاربرد انتخاب کنید.
کاربردهای PTH-MG102 در رباتیک
- حرکت خودروهای رباتیک دوچرخ و چهارچرخ
- ساخت رباتهای مسیریاب و مانعگریز
- کیتهای آموزشی مدارس، آموزشگاهها و دانشگاهها
- پروژههای آردوینو و سایر میکروکنترلرها با درایور مناسب
- مدلهای مکانیکی متحرک، پروژههای DIY و نمونهسازی سبک
برای انتخاب قطعات مرتبط، مجموعه تجهیزات رباتیک و دستهبندی موتورها را مشاهده کنید.
راهنمای راهاندازی و کنترل موتور
تغذیه و اتصال به آردوینو
برای راهاندازی از منبع 3 تا 6 ولت DC با توان تأمین جریان موردنیاز موتور استفاده کنید. موتور نباید مستقیماً به پایههای خروجی آردوینو متصل شود. درایور را با توجه به ولتاژ و جریان راهاندازی موتور انتخاب کنید؛ این مشخصات را پیش از نهاییکردن مدار راهانداز بررسی کنید.
تنظیم سرعت و تغییر جهت
کنترل PWM با درایور مناسب امکان تنظیم سرعت را فراهم میکند. برای تغییر جهت چرخش میتوان از درایور پل H استفاده کرد؛ عوضکردن قطبیت تغذیه موتور DC نیز جهت چرخش را تغییر میدهد. در راهاندازی با باتری، هم محدوده ولتاژ و هم توانایی تأمین جریان را در نظر بگیرید.
مشخصات فنی موتور گیربکس دو محور
| کد کالا | PTH-MG102 |
|---|---|
| نام انگلیسی | Dual Shaft DC Gear Motor 3–6V – PTH-MG102 |
| نوع موتور | DC گیربکسدار |
| ولتاژ کاری | 3 تا 6 ولت DC |
| سرعت در 3 ولت | حدود 87 RPM |
| سرعت در 6 ولت | حدود 180 RPM |
| محور خروجی | دو محور متصل به گیربکس مشترک |
| نوع گیربکس | چرخدندهای کاهنده |
| کنترل سرعت | PWM با درایور مناسب |
| تغییر جهت | با تغییر قطبیت یا مدار راهانداز مناسب |
| وضعیت کالا | نو |
| کاربرد | رباتیک، آموزش و مکانیزمهای سبک |
مقایسه PTH-MG102 با PTH-MG101
هر دو محصول، موتور گیربکسدار دو محور در محدوده 3 تا 6 ولت هستند. تفاوت سرعتهای اعلامشده در جدول زیر آمده است. برای مطالعه مشخصات مدل دیگر، صفحه موتور PTH-MG101 را ببینید.
| ویژگی | PTH-MG102 | PTH-MG101 |
|---|---|---|
| ولتاژ کاری | 3 تا 6 ولت DC | 3 تا 6 ولت DC |
| سرعت تقریبی در 3 ولت | 87 RPM | 86 RPM |
| سرعت تقریبی در 6 ولت | 180 RPM | 171 RPM |
| محور خروجی | دو محور با گیربکس مشترک | دو محور با گیربکس مشترک |
مقایسه بالا فقط بر مشخصات اعلامشده تکیه دارد؛ برای انتخاب موتور در سازه خود، شرایط بار و مدار راهانداز را نیز بررسی کنید.
سؤالات متداول
سرعت PTH-MG102 در 3 ولت چقدر است؟
حدود 87 دور در دقیقه؛ مقدار واقعی با شرایط کار و بار مکانیکی تغییر میکند.
سرعت موتور در 6 ولت چقدر است؟
سرعت تقریبی محور خروجی در 6 ولت برابر 180 دور در دقیقه است.
آیا این موتور با آردوینو سازگار است؟
بله؛ با درایور مناسب میتوان آن را با آردوینو کنترل کرد. موتور را مستقیماً به پایههای خروجی برد متصل نکنید.
آیا دو محور خروجی مستقل کار میکنند؟
خیر؛ دو محور به گیربکس مشترک متصلاند و کنترل مستقلی ندارند.
چگونه میتوان جهت چرخش را عوض کرد؟
با تغییر قطبیت تغذیه موتور یا استفاده از درایور پل H مناسب میتوان جهت چرخش را تغییر داد.
آیا راهاندازی با باتری امکانپذیر است؟
بله؛ باتری باید ولتاژ 3 تا 6 ولت و توان تأمین جریان موردنیاز موتور را داشته باشد.

نقد و بررسیها
هنوز بررسیای ثبت نشده است.