 PTH Market

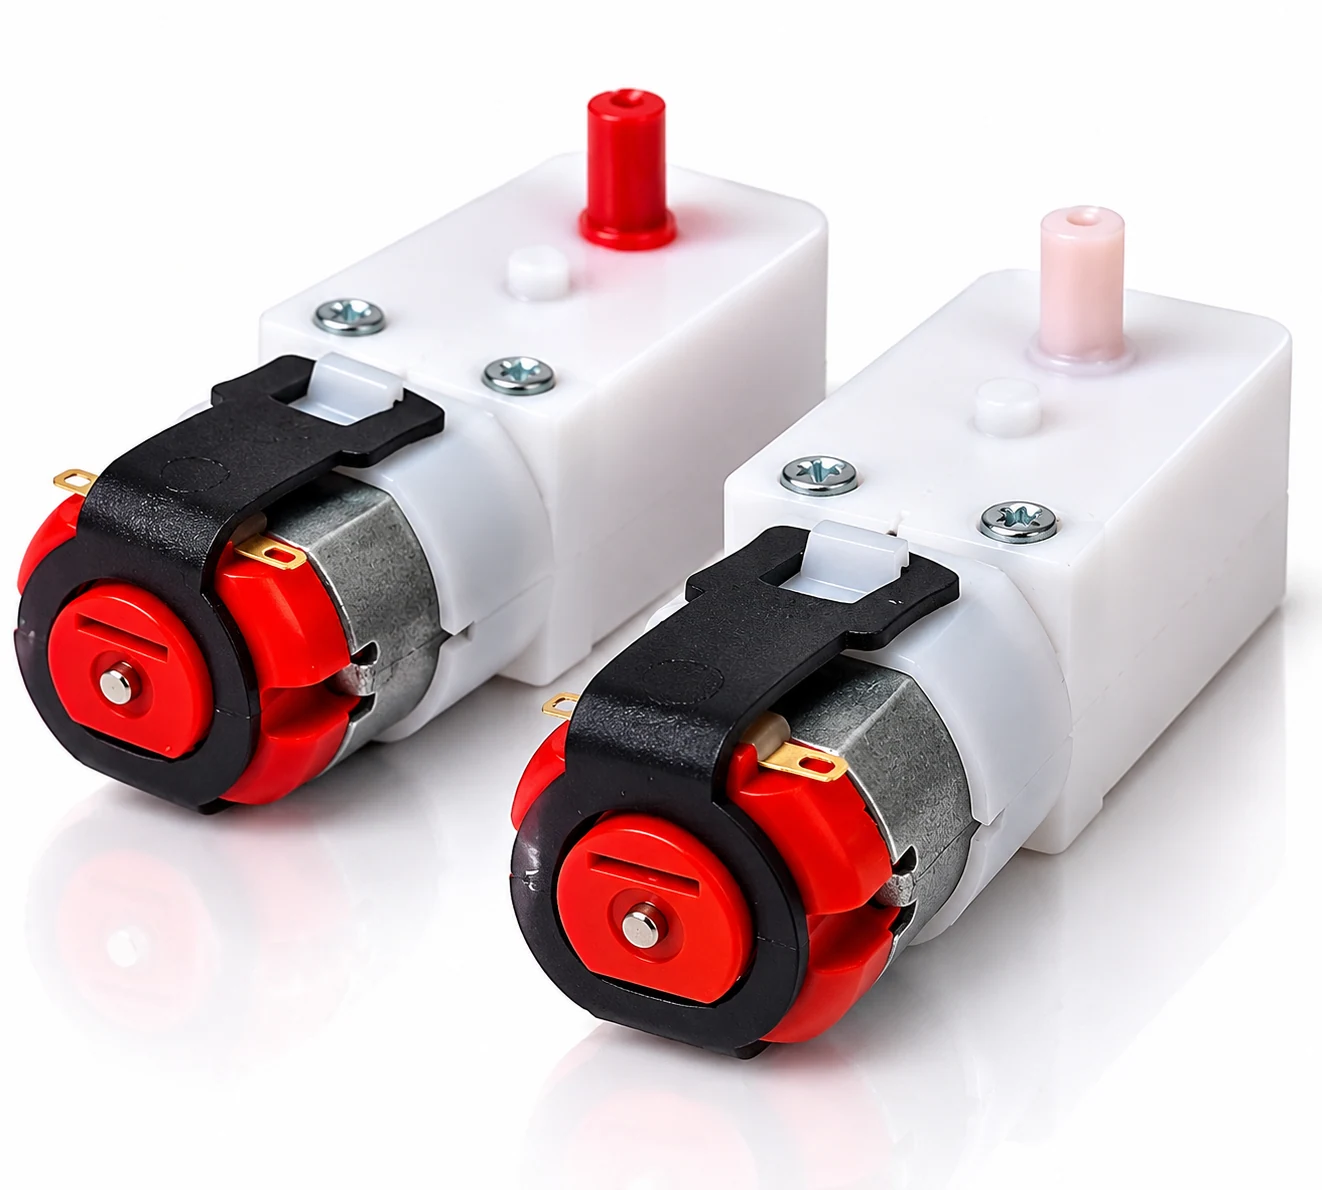
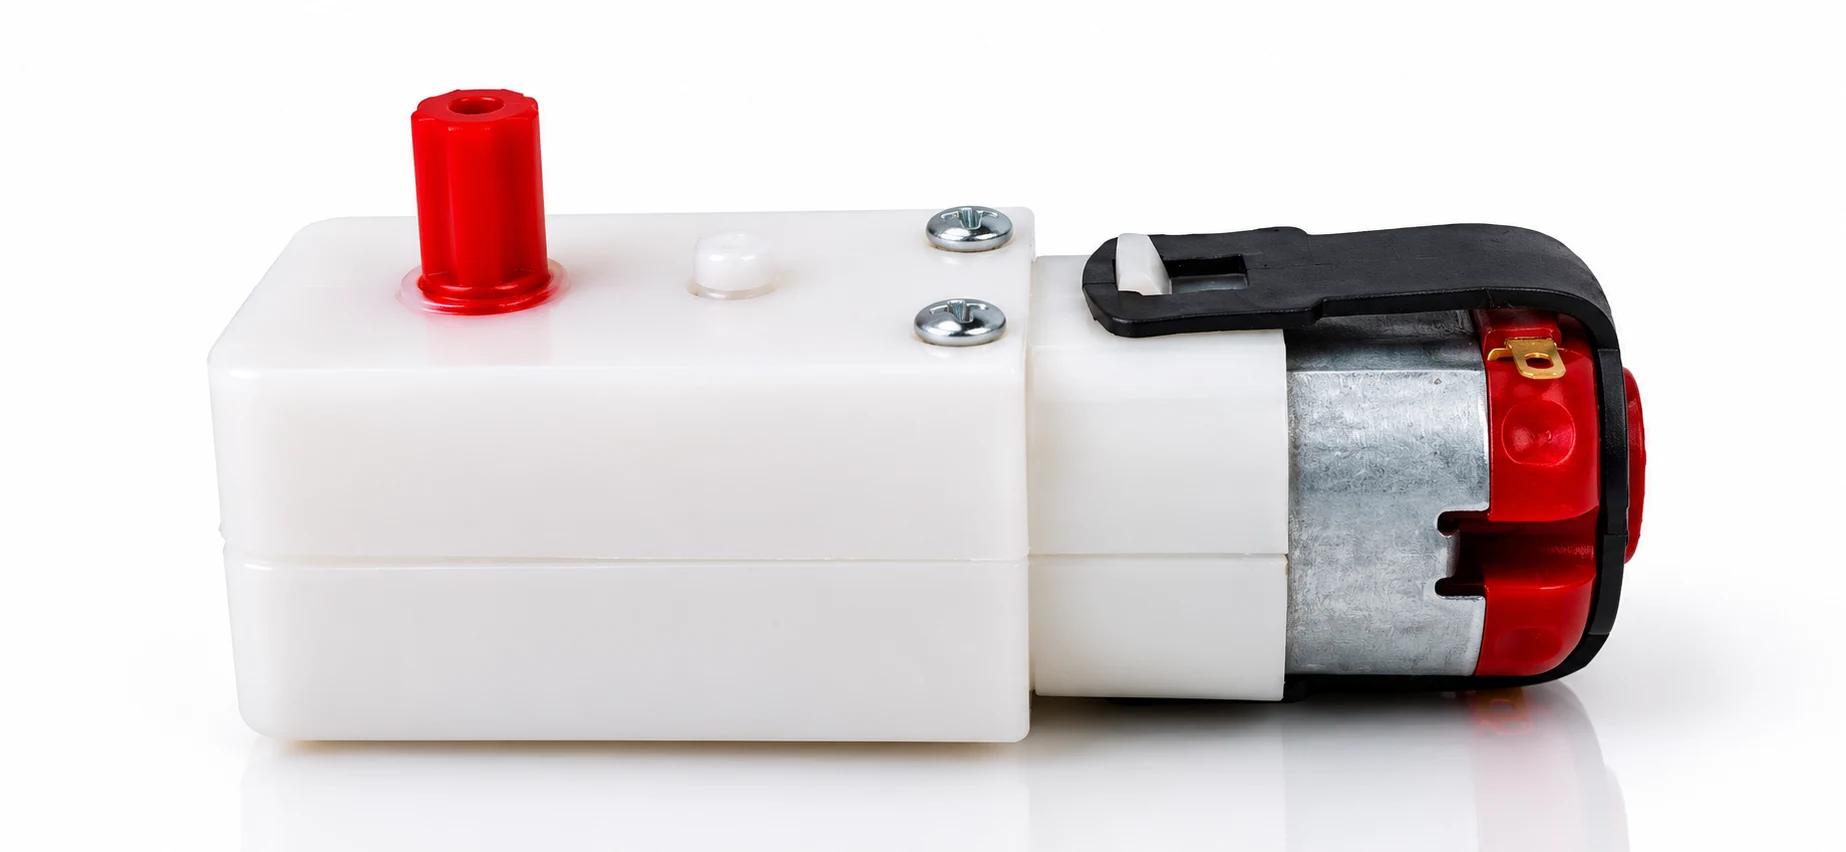
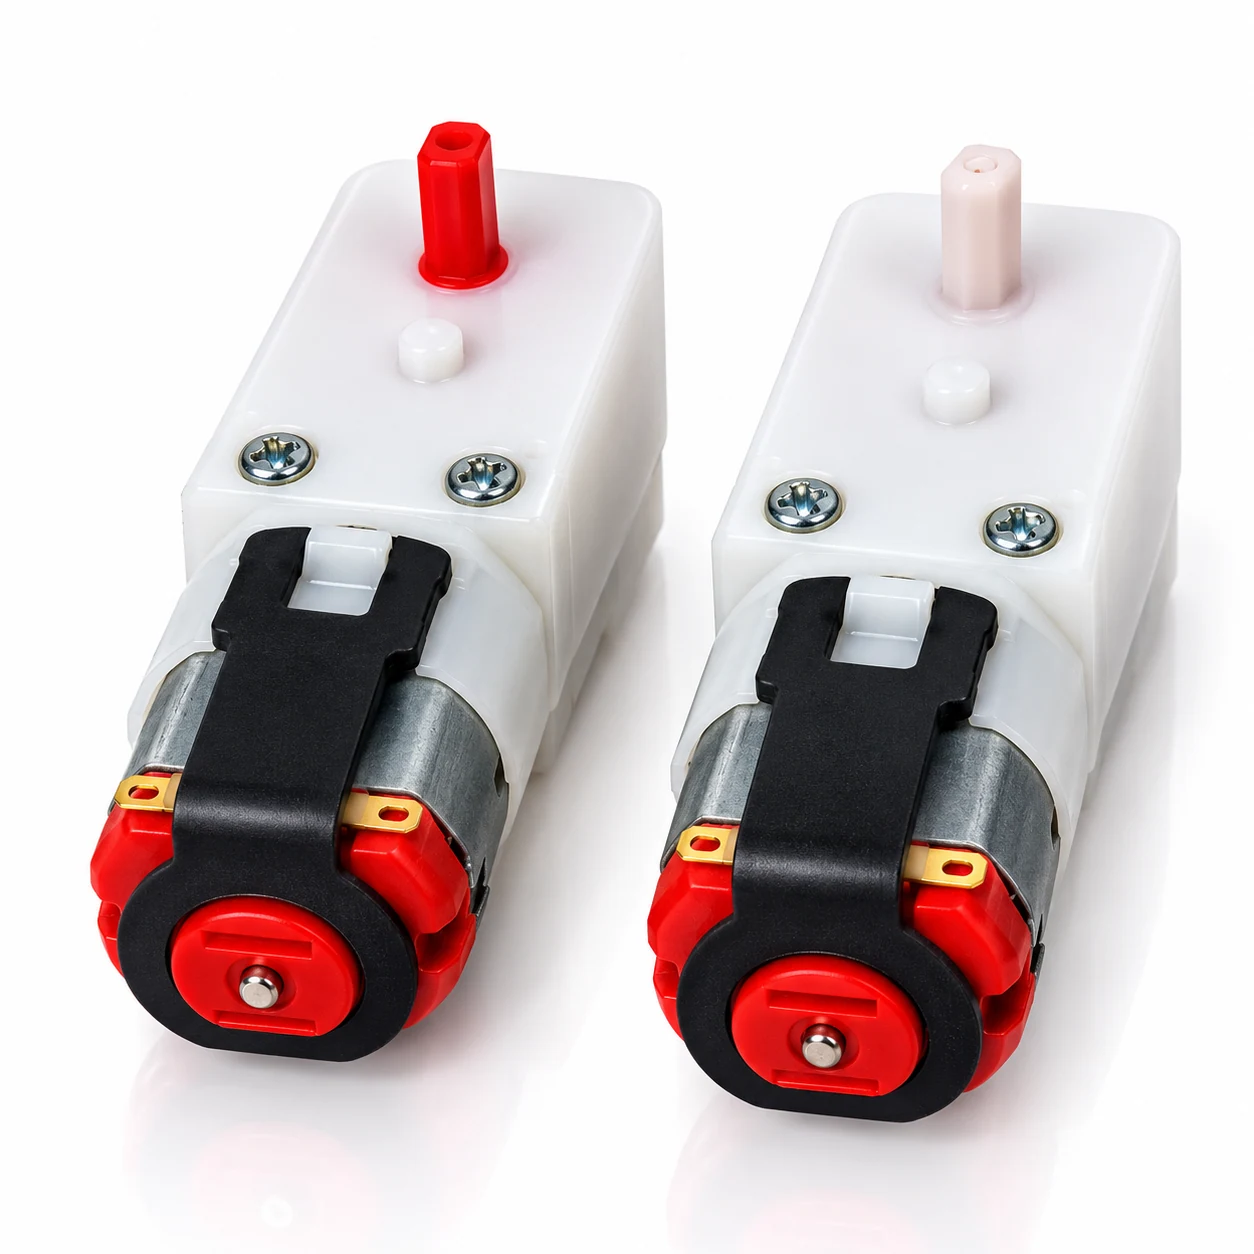
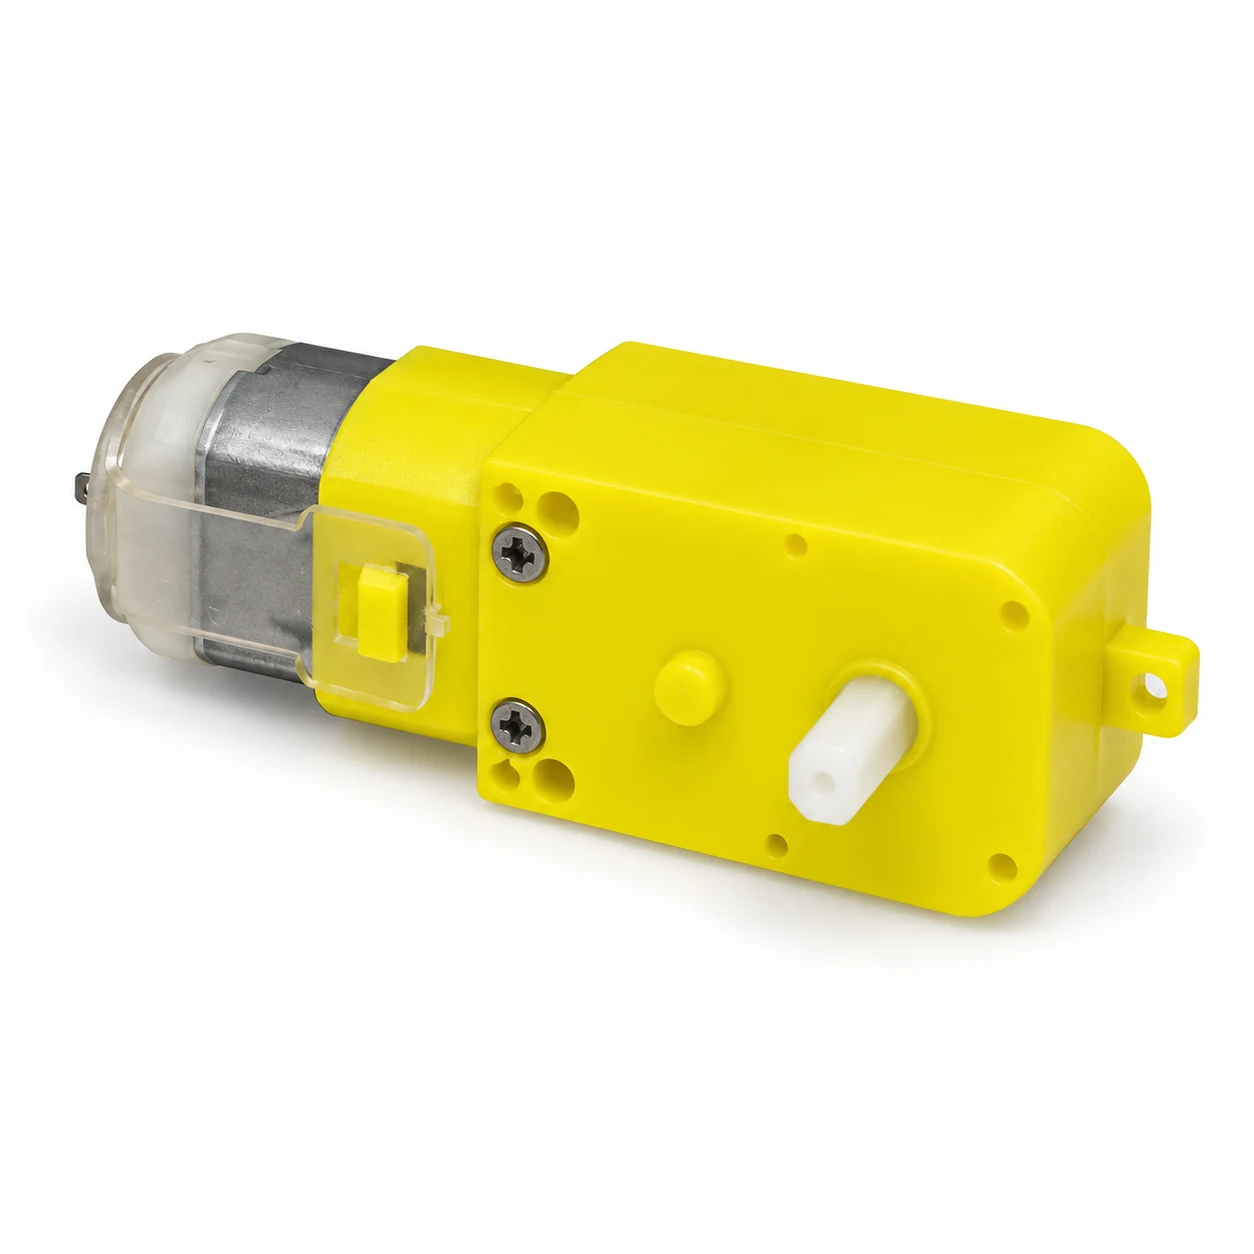
معرفی موتور DC گیربکسدار تکمحور ۱۰۰ دور ۳ تا ۶ ولت
در ساخت رباتها و سیستمهای الکترومکانیکی کوچک، انتخاب موتور مناسب نقش مهمی در عملکرد مکانیزم دارد. بسیاری از موتورهای DC معمولی سرعت چرخش بالایی دارند، اما برای حرکت دادن چرخها یا قطعات مکانیکی، به سرعت پایینتر و گشتاور بیشتری نیاز است.
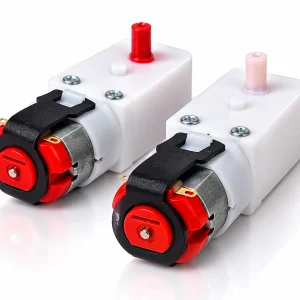
موتور DC گیربکسدار تکمحور ۱۰۰ دور با ولتاژ ۳ تا ۶ ولت برای چنین کاربردهایی طراحی شده است. این موتور با استفاده از مجموعه چرخدنده داخلی، سرعت خروجی را کاهش داده و گشتاور قابل دستیابی را افزایش میدهد.
ساختار کوچک، وزن پایین و امکان کنترل الکتریکی ساده باعث شده است موتورهای این خانواده در کیتهای آموزشی رباتیک، پروژههای دانشآموزی و ساخت نمونههای اولیه کاربرد گستردهای داشته باشند.
موتور گیربکسدار تکمحور چگونه کار میکند؟
موتور گیربکسدار از دو بخش اصلی تشکیل شده است: موتور الکتریکی DC و گیربکس مکانیکی.
موتور DC با دریافت انرژی الکتریکی، حرکت چرخشی تولید میکند. این حرکت از طریق مجموعه چرخدندهها به محور خروجی منتقل میشود.
وجود گیربکس باعث میشود محور خروجی با سرعت کمتری نسبت به محور داخلی موتور بچرخد و در مقابل، گشتاور بیشتری در اختیار مکانیزم قرار گیرد.
میزان افزایش گشتاور به نسبت تبدیل گیربکس، راندمان چرخدندهها و شرایط بار بستگی دارد.
تکمحوره بودن این مدل نیز به معنی وجود یک محور خروجی برای اتصال به چرخ یا سایر قطعات مکانیکی است.
بررسی سرعت موتور ۱۰۰ دور در دقیقه
سرعت اسمی اعلامشده برای این موتور ۱۰۰ دور در دقیقه یا 100RPM است.
RPM مخفف Revolutions Per Minute و به معنی تعداد دور کامل محور در هر دقیقه است.
سرعت ۱۰۰RPM در بسیاری از پروژههای رباتیک آموزشی که به حرکت نسبتاً آهسته و کنترلشده نیاز دارند، قابل استفاده است.
البته سرعت واقعی موتور تحت تأثیر ولتاژ تغذیه، میزان بار، اصطکاک مکانیکی و شرایط کاری قرار دارد.
در پروژههایی که سرعت دقیق اهمیت زیادی دارد، بهتر است از اندازهگیری سرعت واقعی یا سیستم بازخورد مانند انکودر استفاده شود.
ولتاژ کاری ۳ تا ۶ ولت DC
این موتور برای استفاده با تغذیه جریان مستقیم ۳ تا ۶ ولت معرفی شده است.
برای راهاندازی آن میتوان از منبع تغذیه DC مناسب و درایور موتور استفاده کرد.
با استفاده از درایورهایی که قابلیت کنترل PWM دارند، میتوان سرعت موتور را در محدوده عملکرد قابلقبول کنترل کرد.
همچنین در صورت استفاده از درایور H-Bridge سازگار، امکان تغییر جهت چرخش موتور فراهم میشود.
نکته مهم: موتور نباید مستقیماً به خروجی دیجیتال آردوینو یا سایر میکروکنترلرها متصل شود. جریان موردنیاز موتور، بهخصوص هنگام شروع حرکت یا افزایش بار، ممکن است از ظرفیت خروجی میکروکنترلر بیشتر باشد.
کاربردهای موتور گیربکسدار در پروژههای رباتیک
ساخت رباتهای آموزشی
این موتور در کلاسهای رباتیک و پروژههای دانشآموزی برای آموزش اصول حرکت، کنترل موتور و انتقال قدرت قابل استفاده است.
ساخت خودروهای رباتیکی
موتورهای گیربکسدار میتوانند در ساخت خودروهای کوچک کنترلی و رباتهای متحرک مورد استفاده قرار گیرند.
انتخاب چرخ و نحوه اتصال آن باید متناسب با شکل و ابعاد محور خروجی انجام شود.
پروژههای آردوینو
با استفاده از یک درایور موتور مناسب، امکان کنترل سرعت و جهت حرکت موتور از طریق آردوینو وجود دارد.
مکانیزمهای الکترومکانیکی کوچک
این موتور برای نمونهسازی مکانیزمهایی که به حرکت چرخشی با سرعت پایین نیاز دارند، گزینهای قابل بررسی است.
کیتهای آموزشی الکترونیک
از این موتور میتوان برای آموزش تفاوت موتور DC معمولی و موتور گیربکسدار، کنترل سرعت و مبانی مکانیک رباتیک استفاده کرد.
ابعاد و وزن موتور
ابعاد اعلامشده موتور حدود ۶ × ۲ × ۲ سانتیمتر و وزن آن ۲۰ گرم است.
اندازه کوچک موتور استفاده از آن را در بسیاری از پروژههایی که فضای نصب محدودی دارند امکانپذیر میکند.
پیش از طراحی پایه نگهدارنده، اتصال چرخ یا قطعات مکانیکی، ابعاد دقیق بدنه و محور نمونه واقعی باید بررسی شود.
تفاوت موتور DC گیربکسدار با موتور معمولی
موتورهای DC معمولی غالباً با سرعت بالاتری نسبت به موتورهای گیربکسدار مشابه میچرخند.
در بسیاری از کاربردهای رباتیک، سرعت زیاد بهتنهایی کافی نیست و برای حرکت دادن بار، گشتاور بیشتری موردنیاز است.
گیربکس با کاهش سرعت خروجی، امکان دستیابی به گشتاور بیشتر را فراهم میکند.
البته استفاده از گیربکس باعث افزایش اصطکاک و تلفات مکانیکی نیز میشود و انتخاب موتور مناسب باید براساس شرایط واقعی پروژه انجام گیرد.
نکات مهم هنگام راهاندازی
برای استفاده صحیح از موتور به موارد زیر توجه کنید:
- تغذیه را در محدوده ولتاژ مجاز انتخاب کنید.
- از درایور موتور متناسب با جریان راهاندازی و جریان توقف استفاده کنید.
- از وارد کردن بار مکانیکی بیشازحد به محور جلوگیری کنید.
- جهت چرخش و اتصال مکانیکی را پیش از راهاندازی نهایی بررسی کنید.
- برای کنترل دقیق سرعت از سیستم بازخورد مناسب استفاده کنید.
- از اتصال مستقیم موتور به پایه خروجی میکروکنترلر خودداری کنید.
راهنمای انتخاب موتور برای پروژههای رباتیک
در انتخاب یک موتور DC گیربکسدار، بررسی سرعت خروجی تنها یکی از مراحل تصمیمگیری است.
گشتاور، جریان مصرفی، قطر و شکل شفت، ابعاد بدنه و شرایط بار نیز اهمیت دارند.
برای رباتهایی که وزن بیشتری دارند یا باید از شیب عبور کنند، گشتاور موردنیاز باید محاسبه شود.
در پروژههایی که سرعت حرکت مهمتر است، ممکن است موتورهایی با نسبت گیربکس متفاوت مناسبتر باشند.
جمعبندی
موتور DC گیربکسدار تکمحور ۱۰۰ دور ۳ تا ۶ ولت، یک گزینه کاربردی برای پروژههای آموزشی، رباتیک و ساخت مکانیزمهای کوچک است.
ترکیب موتور الکتریکی با گیربکس داخلی، امکان دستیابی به سرعت کمتر و گشتاور بیشتر را فراهم میکند.
این محصول با ابعاد کوچک و قابلیت کنترل از طریق درایورهای موتور، برای یادگیری رباتیک و توسعه نمونههای اولیه الکترونیکی قابل استفاده است.
در فروشگاه PTH Market میتوانید این موتور را همراه با سایر تجهیزات و قطعات الکترونیکی موردنیاز پروژه خود تهیه کنید.
این محصول در دستهٔ موتورهای رباتیک قرار دارد. برای بررسی سایر قطعات، دستهٔ رباتیک را ببینید.
پرسشهای متداول
موتور گیربکسدار تکمحور ۱۰۰ دور برای چه کاربردهایی مناسب است؟
این موتور برای ساخت رباتهای آموزشی، خودروهای رباتیکی سبک، پروژههای آردوینو و مکانیزمهای چرخشی کوچک قابل استفاده است.
ولتاژ کاری موتور چند ولت است؟
محدوده ولتاژ کاری اعلامشده برای این موتور ۳ تا ۶ ولت DC است.
آیا میتوان موتور را به آردوینو متصل کرد؟
بله. برای راهاندازی و کنترل موتور با آردوینو باید از درایور موتور سازگار و منبع تغذیه مناسب استفاده شود.
آیا جهت چرخش موتور قابل تغییر است؟
بله. با تغییر قطبیت تغذیه یا استفاده از درایور H-Bridge مناسب، امکان تغییر جهت چرخش وجود دارد.
آیا سرعت موتور دقیقاً ۱۰۰ دور در دقیقه است؟
عدد ۱۰۰ دور در دقیقه سرعت اسمی اعلامشده است. سرعت واقعی به ولتاژ، بار و شرایط عملکرد بستگی دارد.
آیا موتور برای ساخت ربات مناسب است؟
بله. از نظر نوع عملکرد، این موتور برای بسیاری از پروژههای رباتیک آموزشی مناسب است؛ اما انتخاب نهایی باید با توجه به وزن ربات و گشتاور موردنیاز انجام شود.

نقد و بررسیها
هنوز بررسیای ثبت نشده است.